 Автор:
Американские инженеры построили напоминающего червя робота, способного передвигаться как в воде, так и на суше. Помогает ему механизм на основе воды, который переносит центр тяжести конструкции из головной в хвостовую части и обратно.

Обзор HONOR Pad X9b Max: универсальный большой планшет с антибликовым экраном
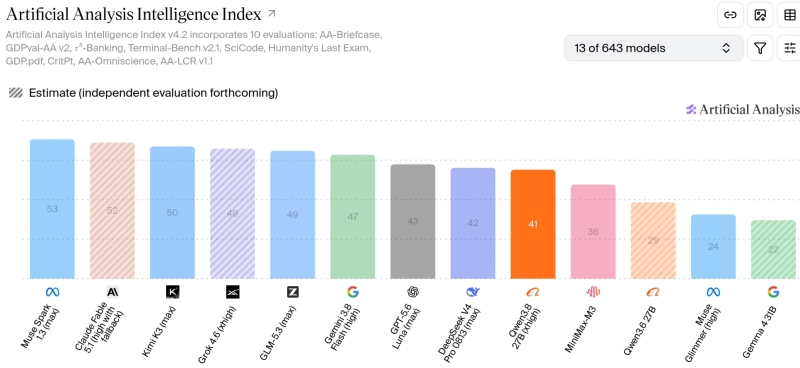
Мастерская локальных ИИ: салат картофельный с Qwen3.8

Сравнительный тест камер флагманских смартфонов (2026): итоги

Компьютер месяца, спецвыпуск: выбираем мини-ПК для работы и развлечений в эпоху дефицита чипов памяти
Групповое тестирование 46 видеокарт в The Witcher 3: Wild Hunt — Remastered
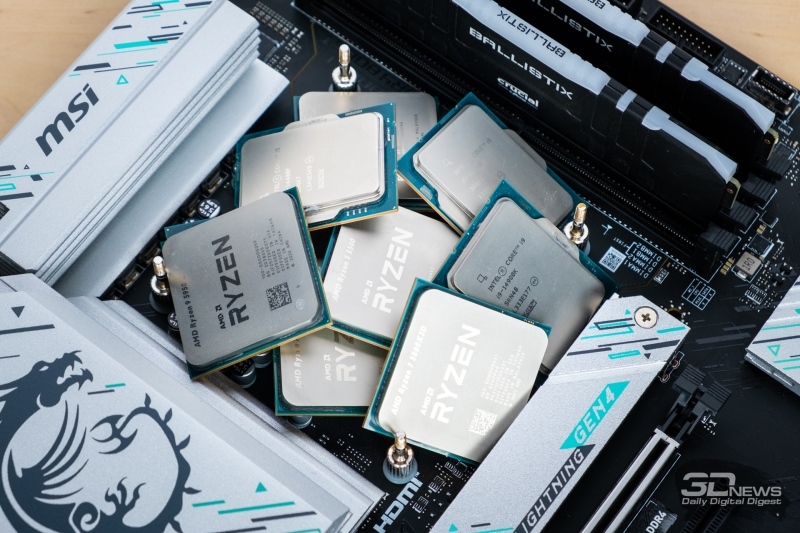
Лучший процессор под DDR4 в 2026 году: AM4 против LGA 1700
Выбираем лучшие игровые ноутбуки на российском рынке (вторая половина 2026 года)
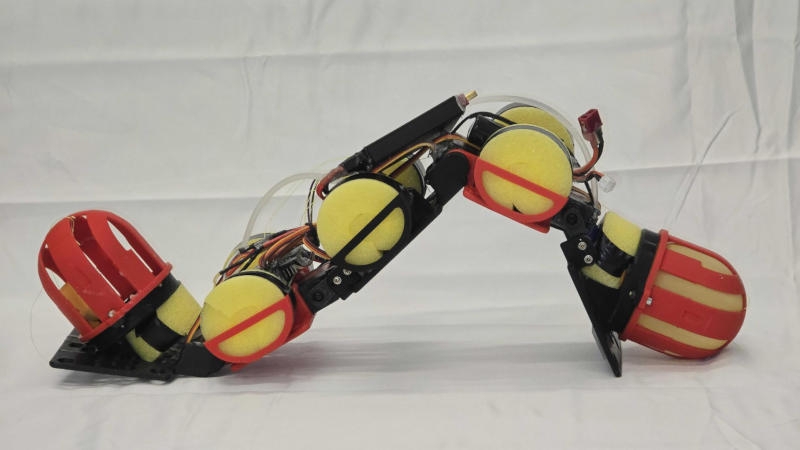
Проект, разработанный специалистами Инженерной школы Тандона при Нью-Йоркском университете, получил название WorMa — в нём объединены слова «червь» (worm) и «масса» (mass). Робот действительно напоминает гигантского червя: он состоит из пяти сегментов и четырёх подвижных сочленений; машина имеет длину 50 см при массе чуть более 1 кг. Почти треть массы приходится на два резервуара с водой в головной и хвостовой части. Установленный в центральной области насос перекачивает 300 г воды между головой и хвостом, смещая центр масс в зависимости от направления движения.
Когда WorMa нужно подняться по наклонной поверхности, вода перемещается в головную часть. Дополнительный вес увеличивает нагрузку на переднюю часть робота, обеспечивая лучшее сцепление с поверхностью. В результате машина преодолевает подъёмы с уклоном до 19,5°. В воде механизм обратный: масса воды перемещается в хвостовую часть, смещая вес робота назад, за счёт чего он плывёт на 26 % быстрее, чем без перераспределения веса. А когда WorMa нужно выбраться на берег, жидкость снова перемещается в головную часть, обеспечивая передней секции достаточное сцепление, чтобы подтянуть остальную часть корпуса на наклонную поверхность.
Самая сложная схема для робота — преодоление ступеней: принцип тот же, но вес приходится перераспределять постоянно. Сначала жидкость перемещается вперёд, чтобы добиться надёжного сцепления; затем — назад, что облегчает подъём головной части и её выдвижение к ступени. Когда голова и выполняющее роль шеи сочленение закрепляются на краю ступени, жидкость снова перекачивается в переднюю часть, позволяя роботу подтянуть хвост, и цикл повторяется. Эта схема позволяет WorMa преодолевать ступени высотой до 15 см.
Сейчас авторы проекта намерены увеличить скорость работы насоса и повысить его автономность. WorMa пока лишён сенсоров для распознавания типа поверхности, поэтому перераспределение веса осуществляется извне. Получив набор сенсоров и способность распознавать меняющееся окружение, робот сможет самостоятельно распределять вес и со временем перемещаться почти полностью автономно.
Было интересно? Скажите об этом Google, чтобы чаще получать ссылки на наши новости про мир роботехники


